你好
我是
關於我
我是 Justmore5mins,一個喜歡動手做的開發者
在國中參加科展時,發現想法可以藉由程式轉為現實,我開始喜歡將想法一步步變為能與現實互動的東西。到了高中,參加了機器人校隊,投入到機器人程式開發、電腦視覺與自動化,我也在一次次實作中找到自己的方向。
在生成式 AI 近乎氾濫的現代,取得快速的結果變得比過去容易許多,但我始終覺得,真正有價值的不只是知道答案,而是理解它為什麼能運作,以及當它出錯時,自己能不能找到原因。
因此,比起快速接觸大量不同的技術,我更喜歡挑一個真正感興趣的領域深入研究。從電腦視覺到機器人自動化,我常常在完成一個專案後,又開始思考下一個問題:能不能做得更好?能不能讓它解決更多事情?
對我而言,寫程式不只是將想法實現的工具,也是探索問題的一種方式。我希望持續透過實作累積經驗,理解技術背後的原理,也把每一次遇到的問題,變成下一次做得更好的理由。
技能樹
程式能力 | Python / 視覺辨識 / 機器人程式 |
創客能力 | Arduino 專案 / 工業機器人設計 / 基礎加工 |
影音剪輯 | Premiere Pro / Adobe Audition 影音剪輯 |
團隊協作 | FRC 機器人校隊 / 程式貓科技教育成員 |
專案遊樂場
希羅噴泉
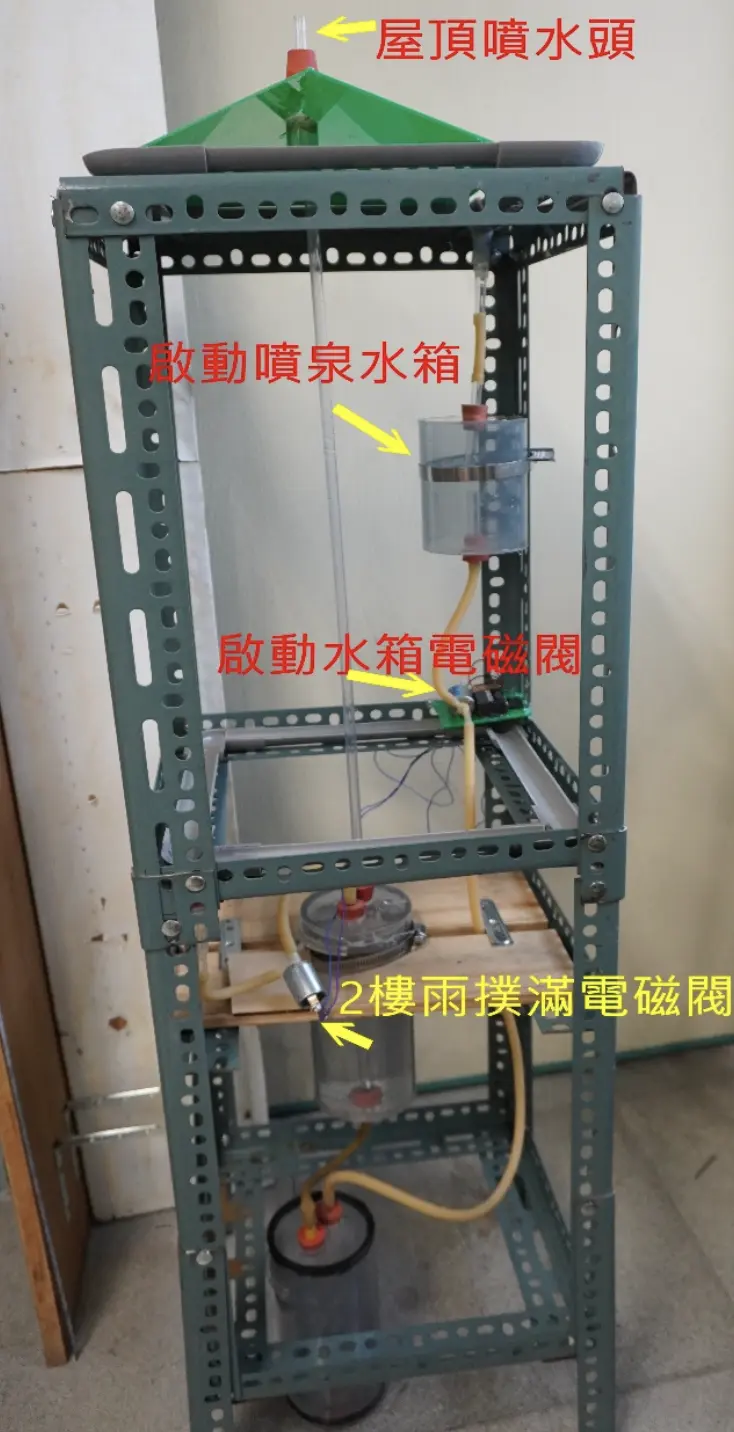
國中時,受到自然老師的邀請,製作了「希羅噴泉-水撲滿屋頂灑水系統之應用」的科展,利用水的重力位能差帶動水從低處往高處流。透過這種方式,我們可以在不用額外動力的前提下將低處的水幫浦到高處。在實驗室中,我們在測試自製的寶特瓶與壓克力罐成功後,使用了桶裝水的塑膠桶作為儲水裝置,並且將高度差放大到最高瓶與最低瓶相差 4 層樓。噴泉的功能雖然能正常運作,不過運作時產生的氣壓差與密封條件都要嚴峻的多。如果要實際應用在建築中,會需要水塔等大量水的支持與金屬焊接的密封性才有可能達成。
報告 PDF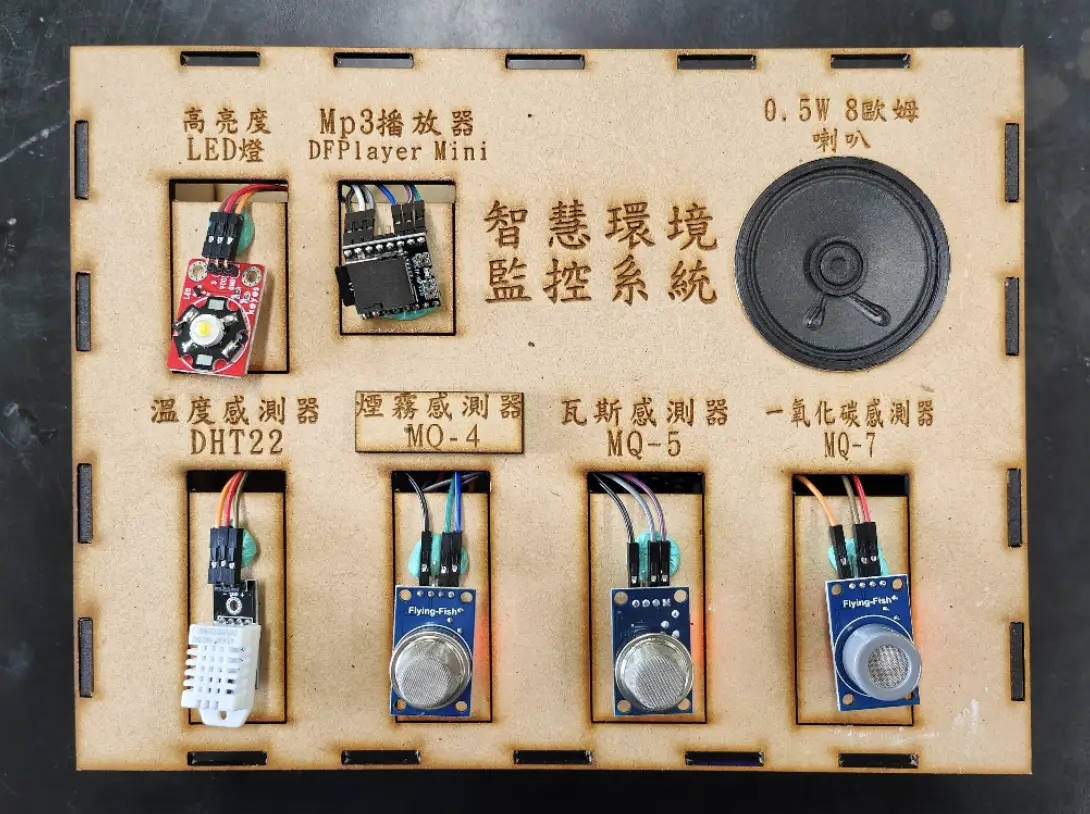
智慧環境監控系統
國三準備會考之餘。同樣被自然老師邀請,製作「智慧環境監控系統」的科展。透過整合各類感測器、 NodeMCU 、 Arduino 製作而成,實時監測環境的狀態。當數值如溫濕度、一氧化碳濃度、瓦斯濃度等任一數值出現異常,除了會大聲放出提示音外。也會用 LINE 傳送通知給使用者。這也是我第一次利用程式與簡單電路讓科技走進生活。
報告 PDF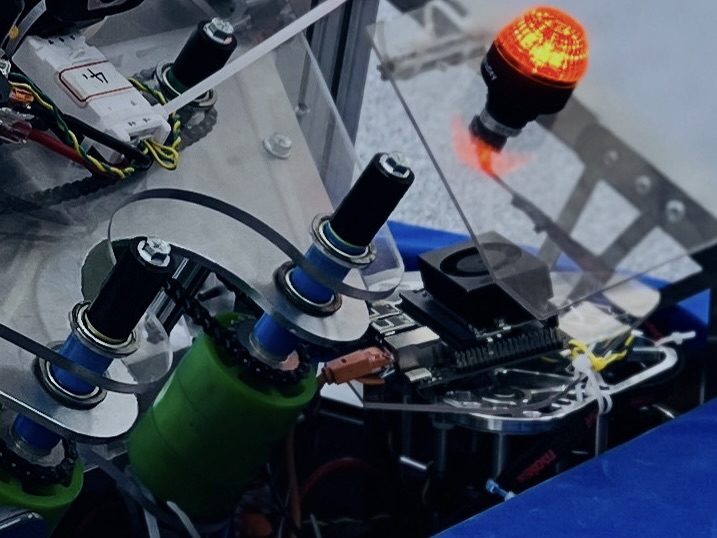
ROS 2 與 Jetson Orin Nano
高一時,我加入學校的機器人校隊。在一次的週末中,我藉由校隊的資源參與視覺辨識的研習。研習中,Jetson Orin Nano 作為視覺協同處理器,使用 ROS 2 節點與文件的資料流模式,讓一個相機的畫面可以被多個子程式同時運用。利用這個特性,讓一支網路攝影機同時做機器定位和物件辨識從不可能成為可能。
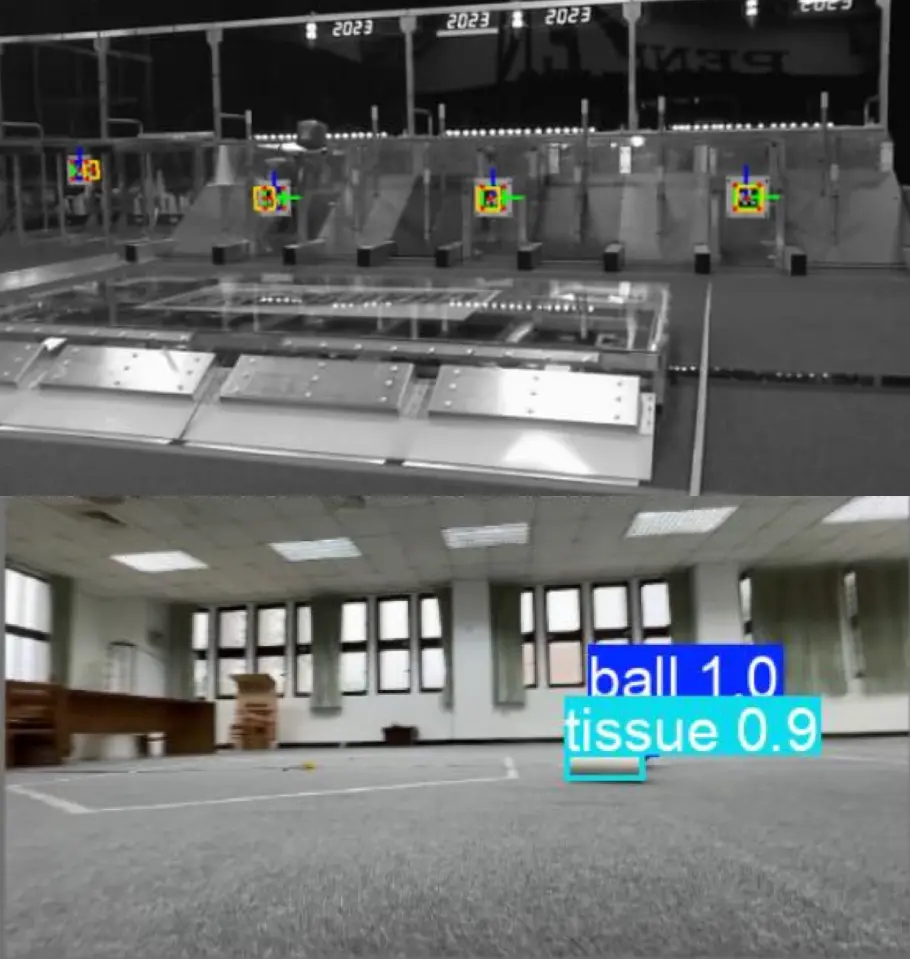
YOLO 物件辨識與 AprilTag 視覺定位
在 2025 年的題目中,有視覺輔助或完全自動的吸取系統都能很大程度地幫助操控者在比賽時增加操控效率與精準度。這時,視覺辨識與定位就顯得格外重要。視覺辨識可以讓機器人擁有雙眼,知道比賽道具與自己的相對位置,可以更有效率與無操縱者視覺死角的控制。
而在自動控制中,機器人在沒有視覺定位輔助時,只能依靠馬達編碼器讀數與陀螺儀朝向來判斷自己在場地中的位置。當機器人的輪子打滑、被別的機器人按在牆上或是輪子直接騰空都有可能導致馬達編碼器失準,進而導致自動控制失效。為了解決這種狀況,比賽官方每年都會在場地的固定位置擺放外觀像 QRCode 的 AprilTag 定位標記。透過已知大小與位置。機器人可以利用相機取得的資料進行二次處理,最終獲得一個誤差約在 20 公分以內的定位結果。再利用卡爾曼濾波器將雜訊濾除與結合馬達編碼器的資料,我們就獲得了一個持續且可信任的實時位置資料。
PID 控制與機構自動化
機構控制中,程式要做的除了讓機構動起來之外,還要思考如何讓機構「流暢地」動起來。除了最基本與暴力的閉環控制外,限制移動的最大速度與最大加速度不只可以讓機構動的更平滑,間接保護機構外,也可以降低瞬間抽的最大電流,讓系統在高負載時可以不那麼容易碰到重啟電壓。
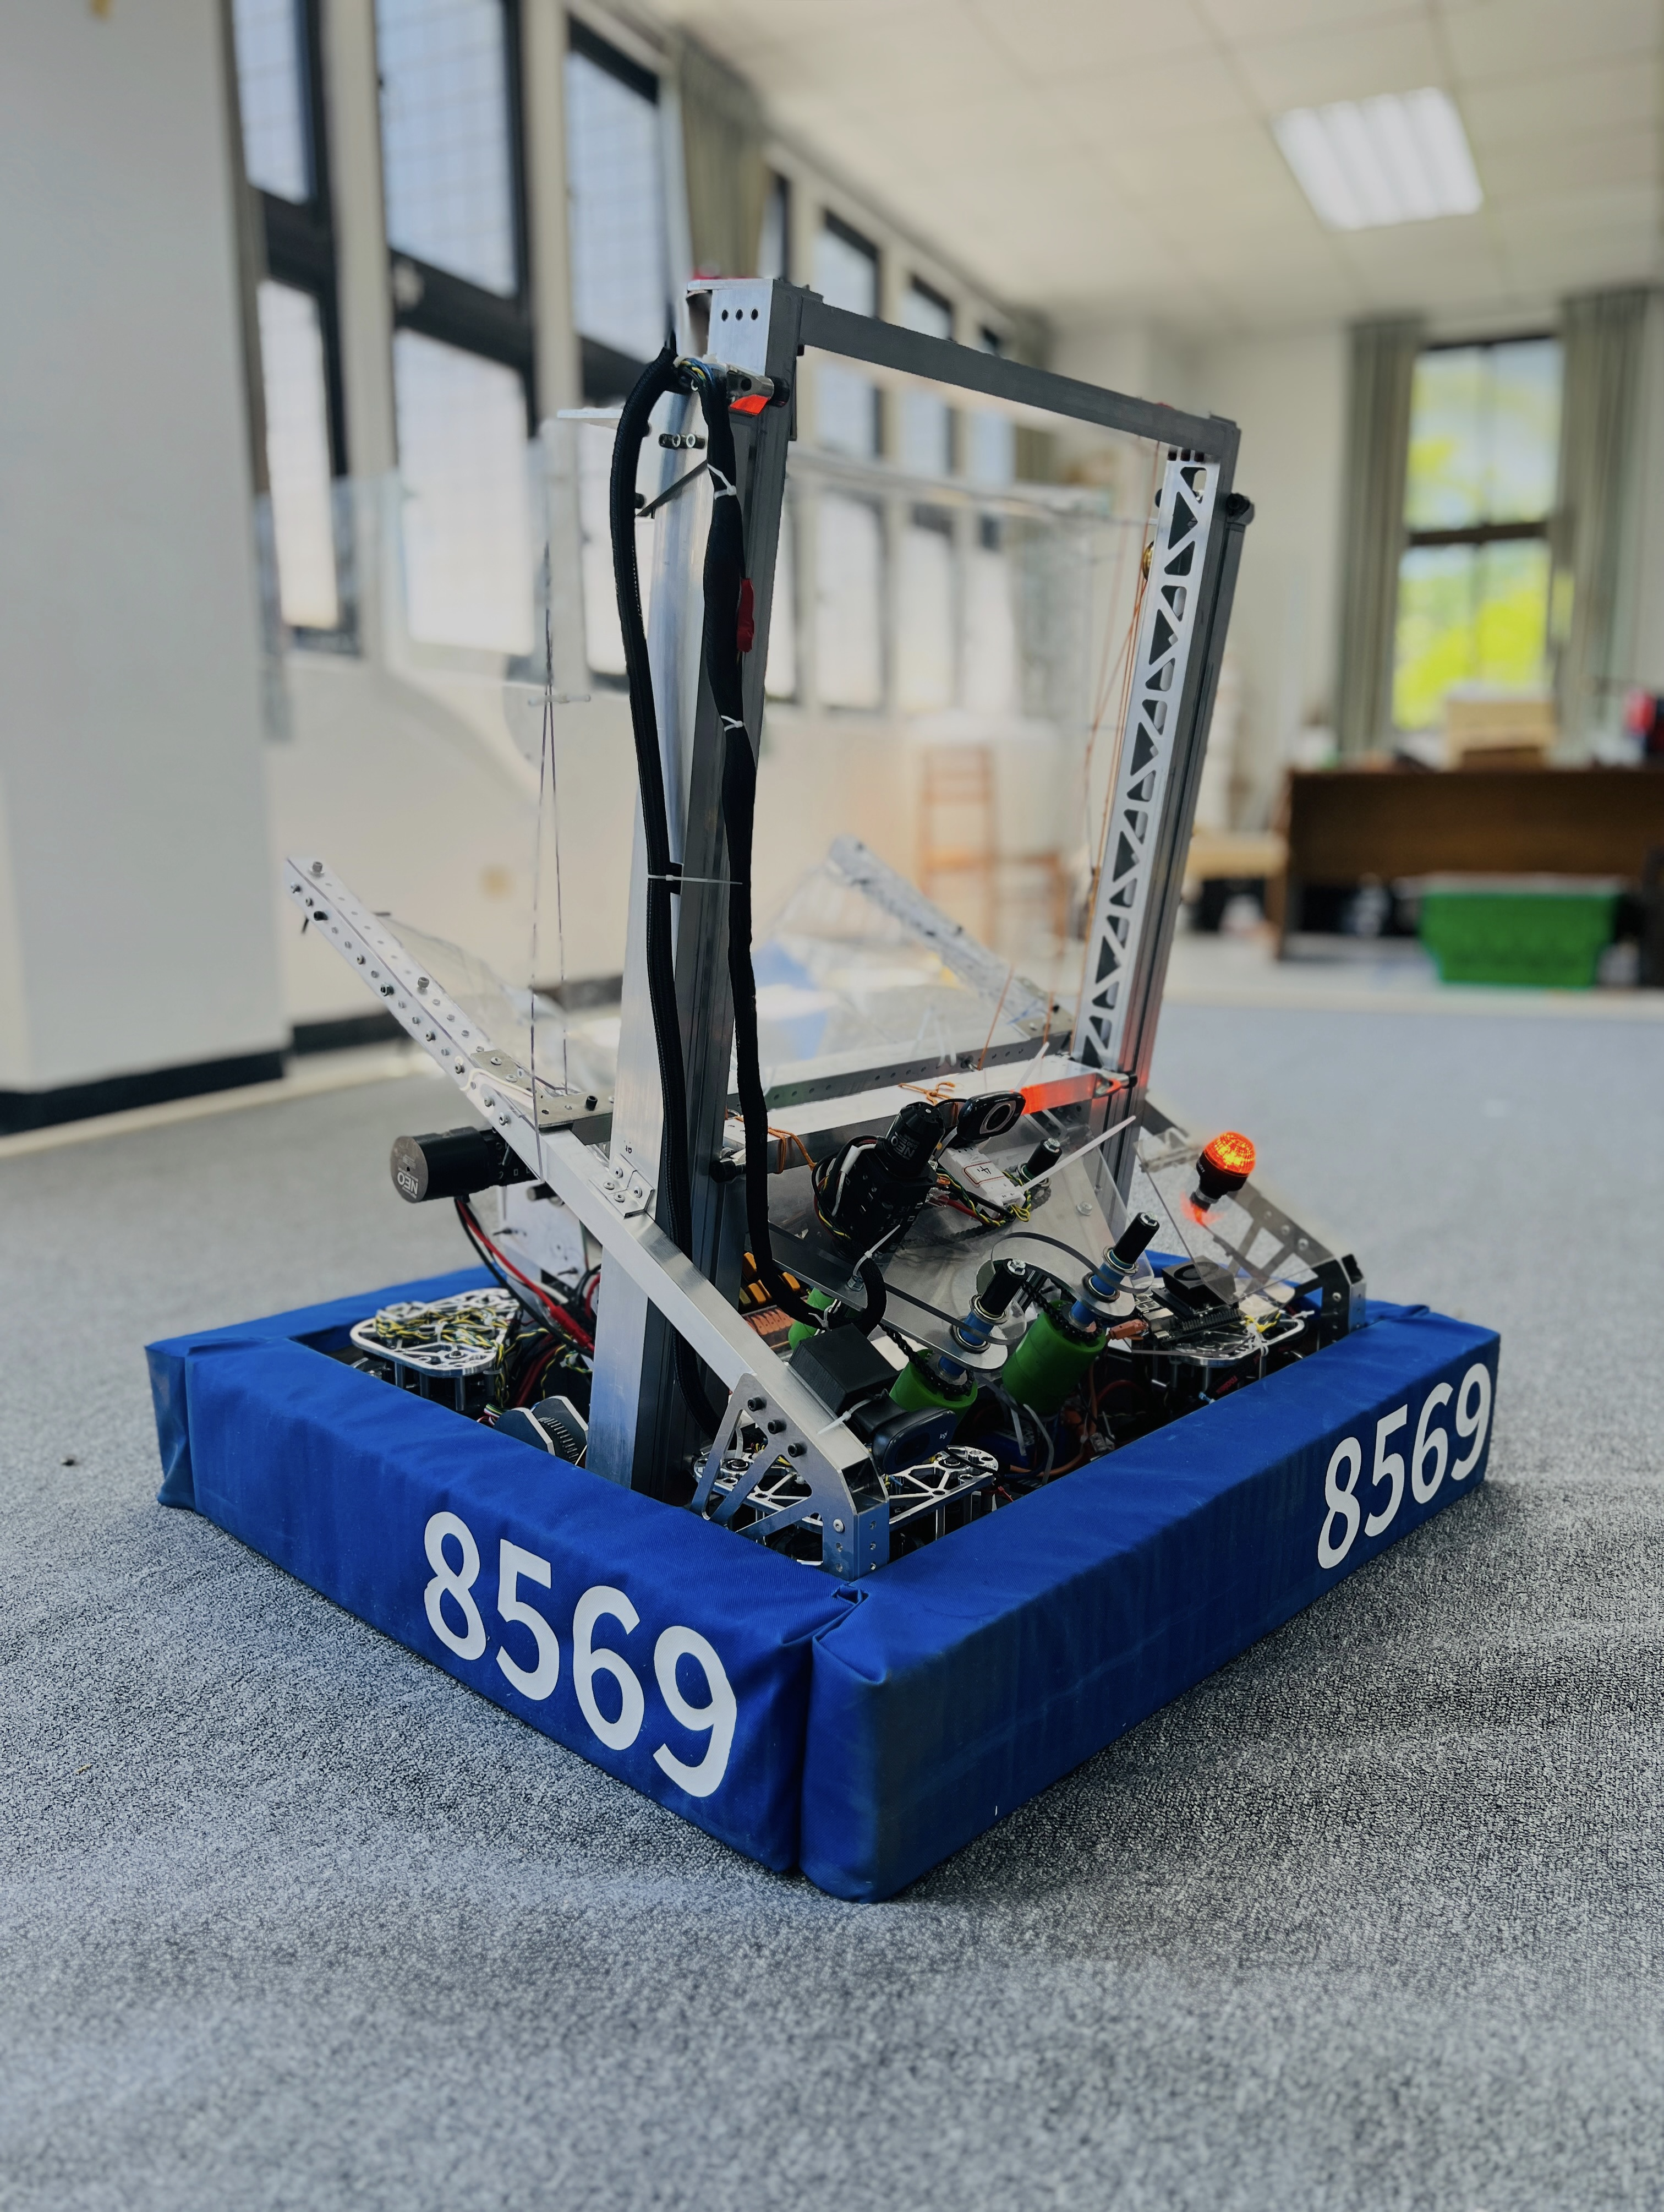
FRC 2025 季後賽
這次的季後賽是驗收我們這一屆成果的舞台,由於招生關係,參與季後賽的人只有七個,多數成員都在機構組或是加工製造,而程式只有我一個人負責。我身為隊長,除了要監督機構設計與製造進度外,也需要負責協調與做機構的決策。在今年季後賽時,由於時間過於緊湊,所以只有在機器上裝網路攝影機與使用未來會用來做視覺定位的軟體用來串流影像。將相機裝在得分機構上是因為在實際比賽中,得分目標常會因為距離或其他機器人阻擋看不清楚。這時,有網路攝影機的幫忙就可以實時獲得最清楚的得分畫面,大幅降低失誤的可能性。
在比賽時,我們成功且有效率地得分,加上隊友的協助,我們在資格賽中得到了 5-1-0 的成績,位居 資格賽排名第三。 在後來的雙敗淘汰賽中,我們與 南光高中 - 8805 和 宜蘭聯隊 - 10034 組成第三聯盟。取得了聯盟第五的成績。
比賽影片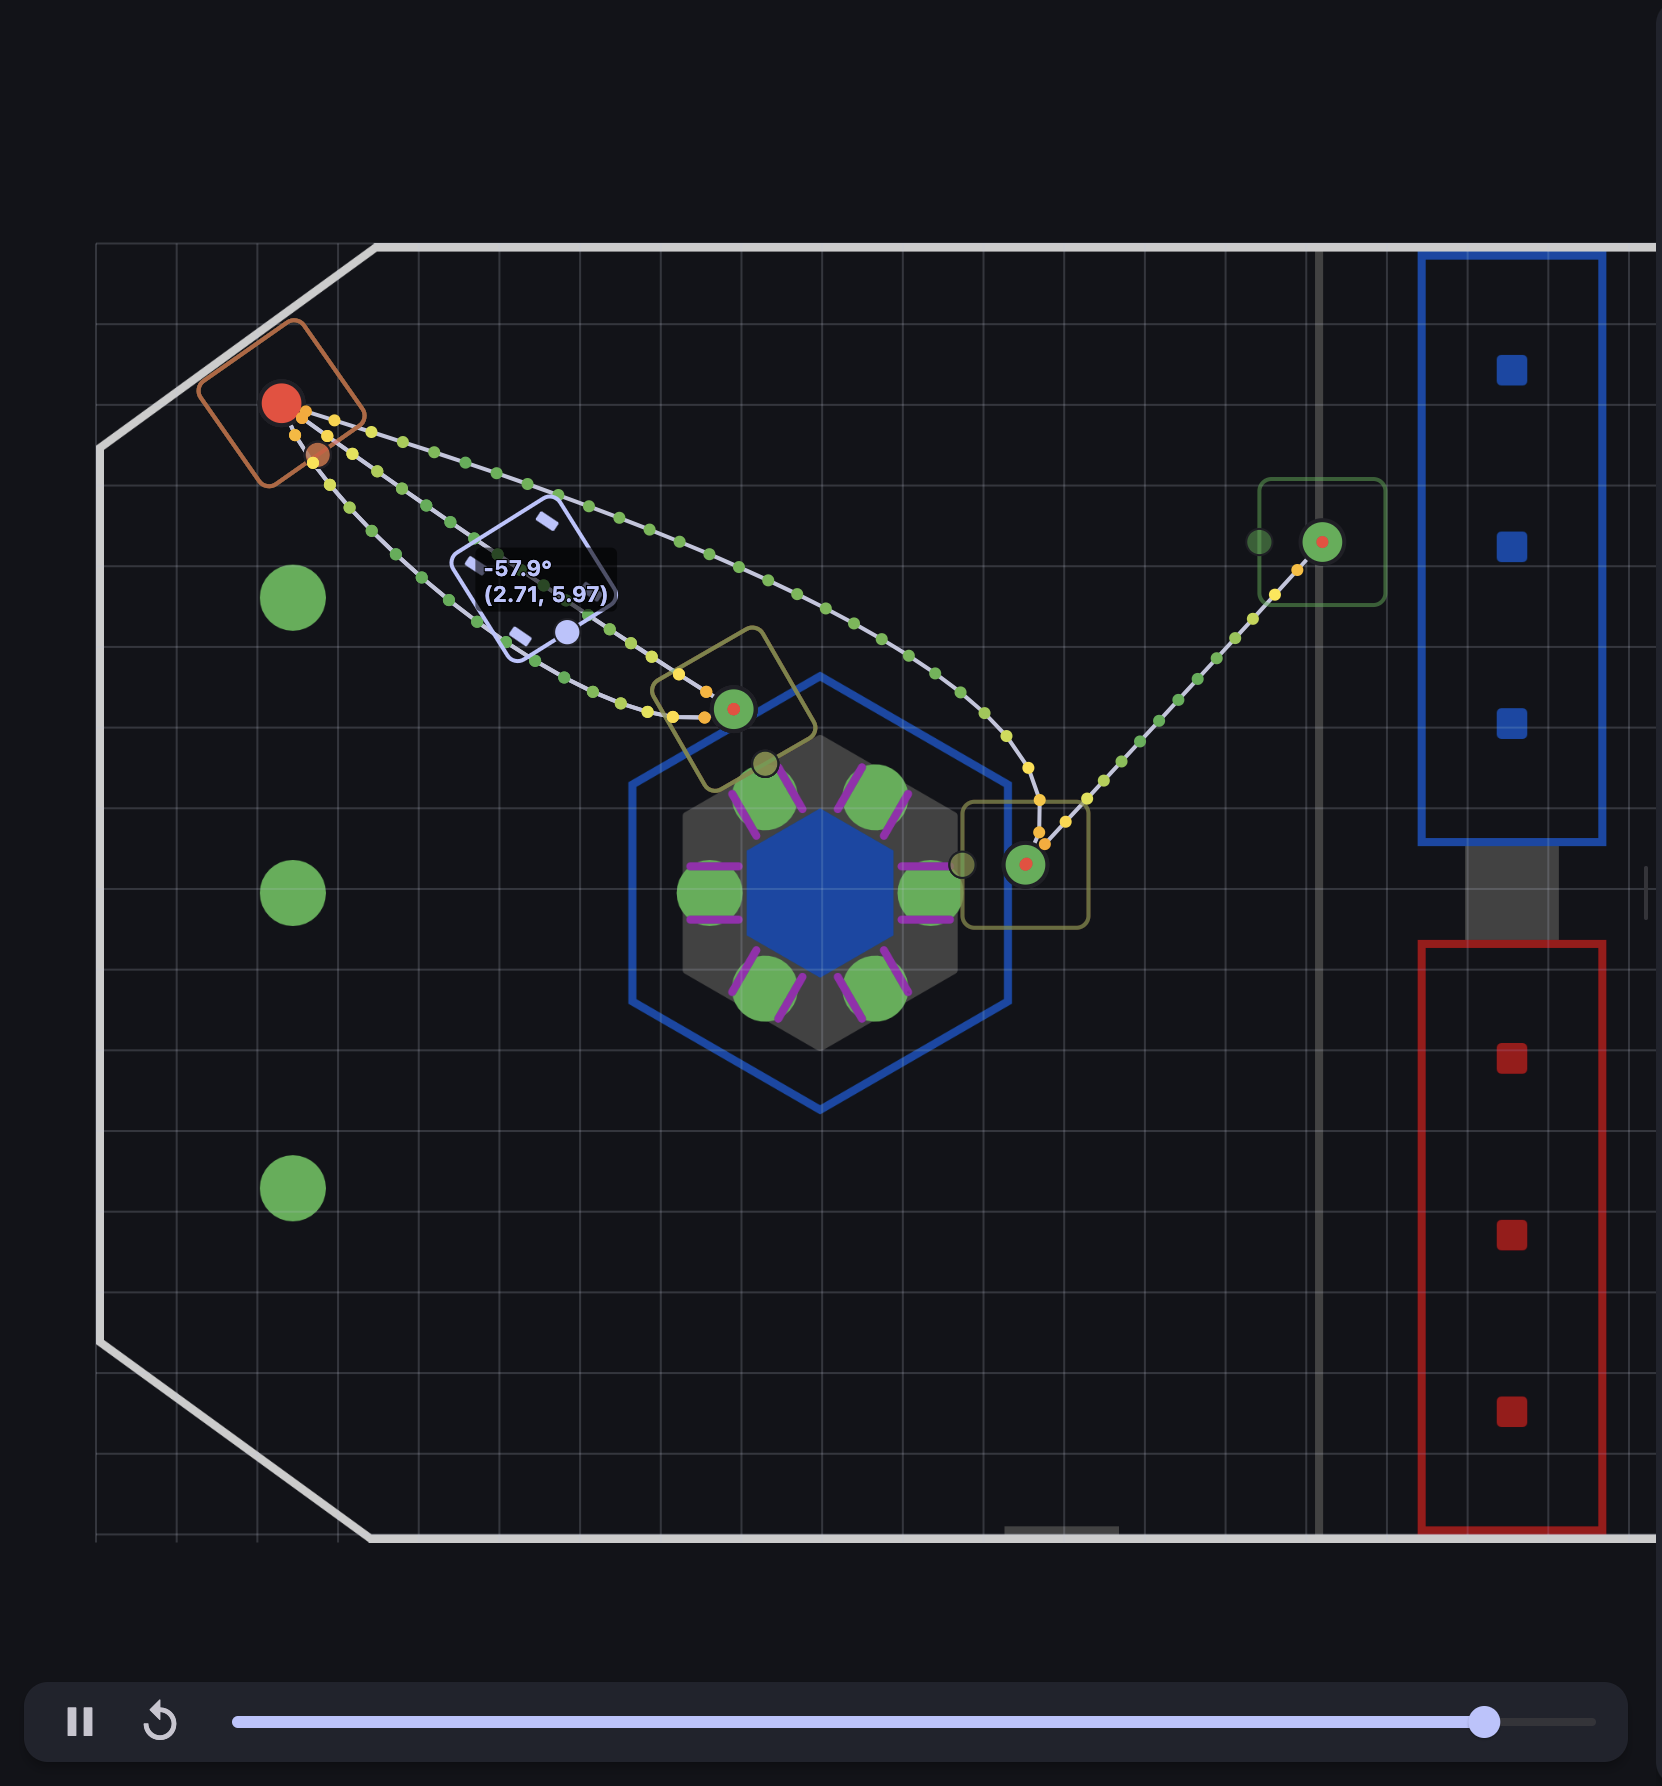
自動循跡與點位式自動路徑規劃
在 2025 季後賽時,我們使用的是預先規劃的路徑,並在自動時間時執行。透過這種方法,我們可以用最簡單的方式在完整測試後獲得一個可動的系統。但在 2026 年的題目中,場地的狀態會因為機器人的狀態而有不同,這時固定的路徑反而成為限制,讓自動時間沒辦法最大化得分分數。這時,結合了視覺定位與物件辨識的自動控制系統就發揮了奇效。物件辨識系統能自動追蹤比賽物件,讓機器自己取得後回到得分區得分。這個系統也能套用在手動控制時間,除了自動化可以減小操控者失誤的可能性外,也可以縮短每次得分所需要的時間。
此外,再結合機構間的自動控制指令(例如在得分機構可以得分時傳送機構自動把比賽道具送到得分機構中),就可以得到一個(理論上)可靠且可重複的自動得分系統。
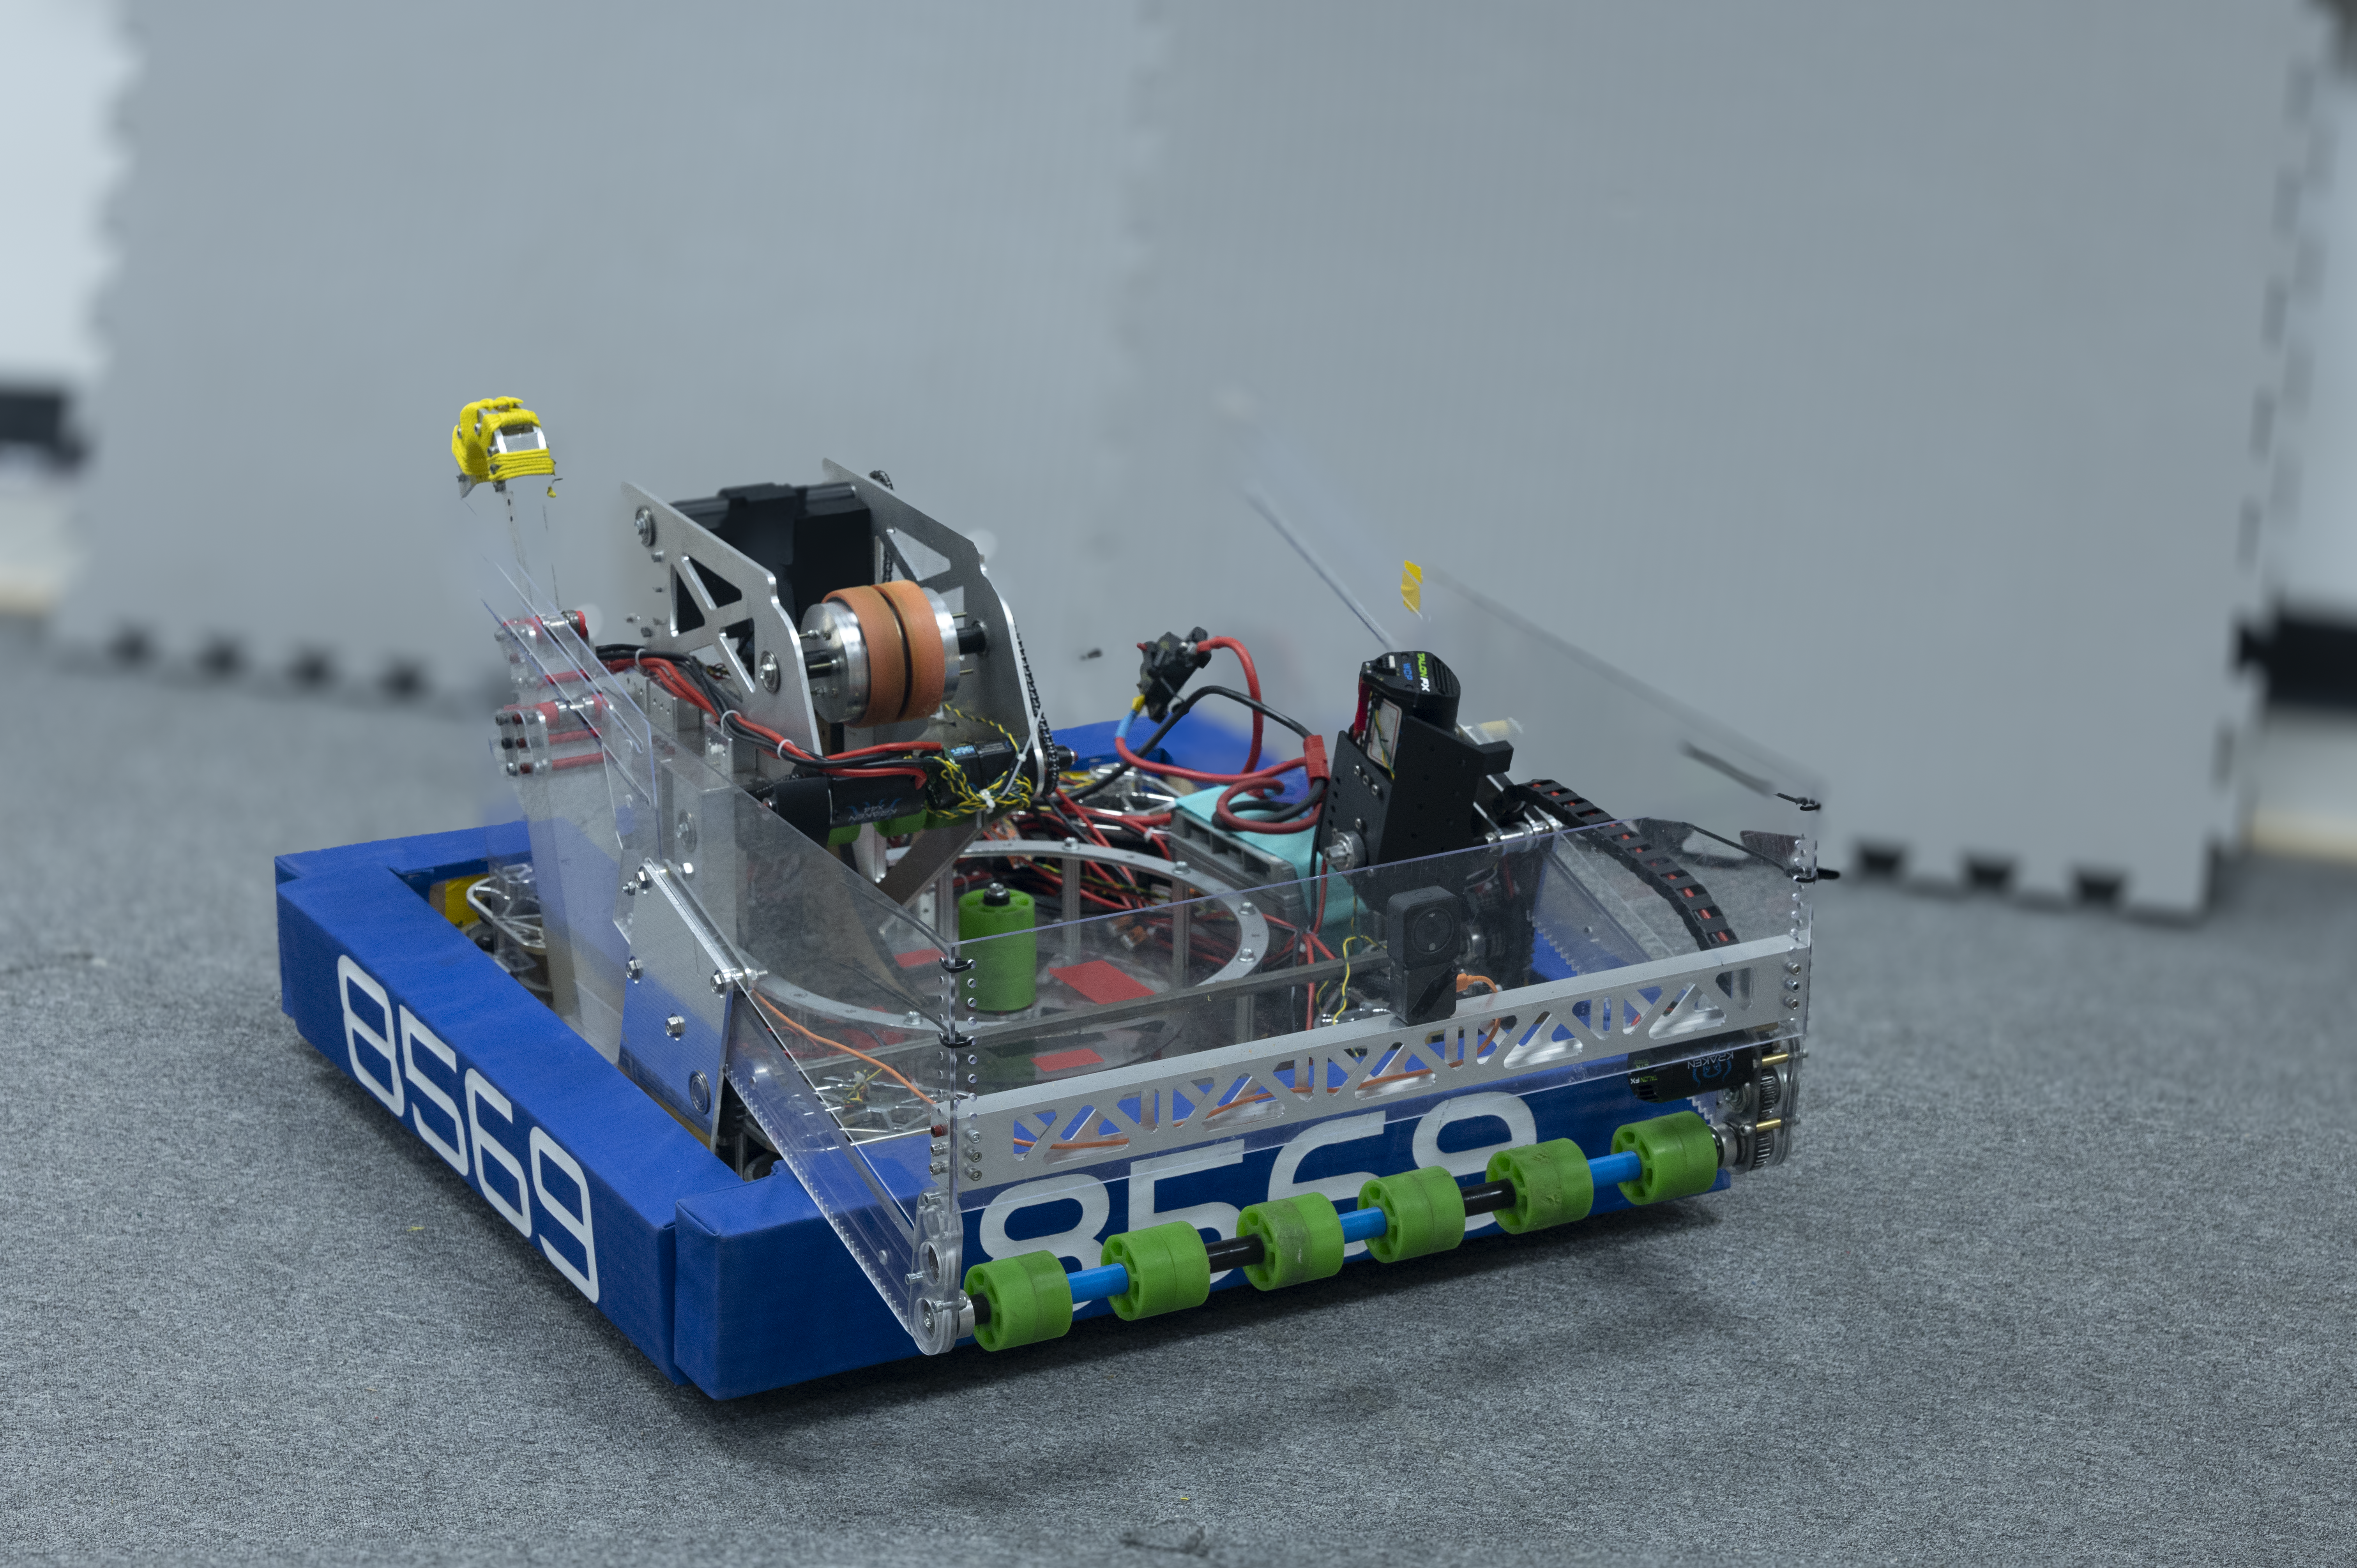
夏威夷區域賽
因為篇幅關係,還在想要怎麼呈現,敬請期待。
程式貓專案管理網
有鑒於程式貓的團隊成員常常受到垃圾回報干擾,於是我提議建立一個專案管理網,除了可以統合目前有在運營的專案外,也可以建立問題回報系統,讓問題回報與處理更有規則。此外,在問題回報方面,透過 Turnstile 的 CAPTCHA 驗證,有效地過濾了垃圾回報👍。
去看看